Manual Lidar seria LSD1xx
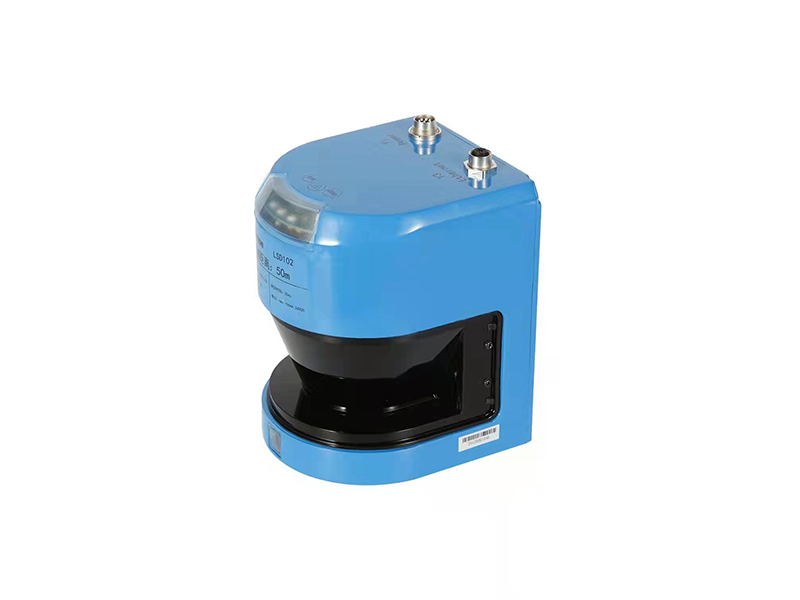


Scurtă descriere:
Carcasă de turnare din aliaj de aluminiu, structură puternică și greutate redusă, ușor de instalat;
Laserul de gradul 1 este sigur pentru ochii oamenilor;
Frecvența de scanare de 50 Hz satisface cererea de detectare de mare viteză;
Incalzitorul intern integrat asigura functionarea normala la temperatura scazuta;
Funcția de autodiagnosticare asigură funcționarea normală a radarului laser;
Cea mai lungă rază de detectare este de până la 50 de metri;
Unghiul de detectare: 190°;
Filtrare de praf și interferență anti-lumină, IP68, potrivită pentru utilizare în exterior;
Funcția de comutare de intrare (LSD121A, LSD151A)
Fii independent de sursa de lumină externă și poate păstra o stare bună de detectare pe timp de noapte;
Certificat CE
Detaliu produs
Componentele sistemului
Sistemul de bază al LSD1XXA este format dintr-un radar laser LSD1XXA, un cablu de alimentare (Y1), un cablu de comunicație (Y3) și un PC cu software de depanare 。
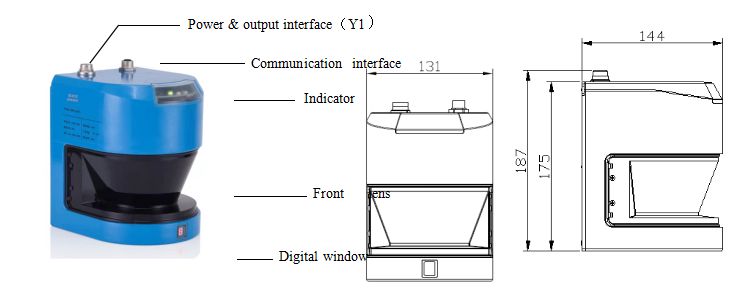
1.2.1 LSD1XXA
| No | Componente | Instruire |
| 1 | Interfață logică(Y1) | Putere și I/Ocablurile de intrare sunt conectate la radar prin această interfață |
| 2 | Interfață Ethernet(Y3) | Cablurile de comunicație Ethernet sunt conectate la radar prin această interfață |
| 3 | Fereastra indicatoare | Sistem operare,Alarma de eroare și ieșirea sistemului trei indicatori |
| 4 | Capacul frontal al lentilei | Emiterea și recepțiafasciculele de lumină realizează scanarea obiectelor prin acest capac de lentilă |
| 5 | Fereastra de indicare digitală | Starea tubului Nixie este afișată în această fereastră |
Cablu de alimentare
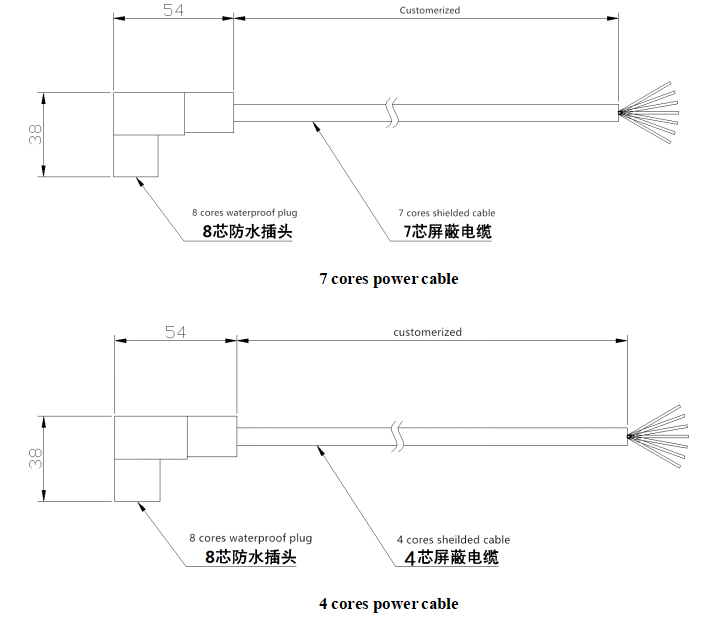
Definirea cablului
Cablu de alimentare cu 7 fire:
| Pin | Terminalul nr | Culoare | definiţie | Funcţie |
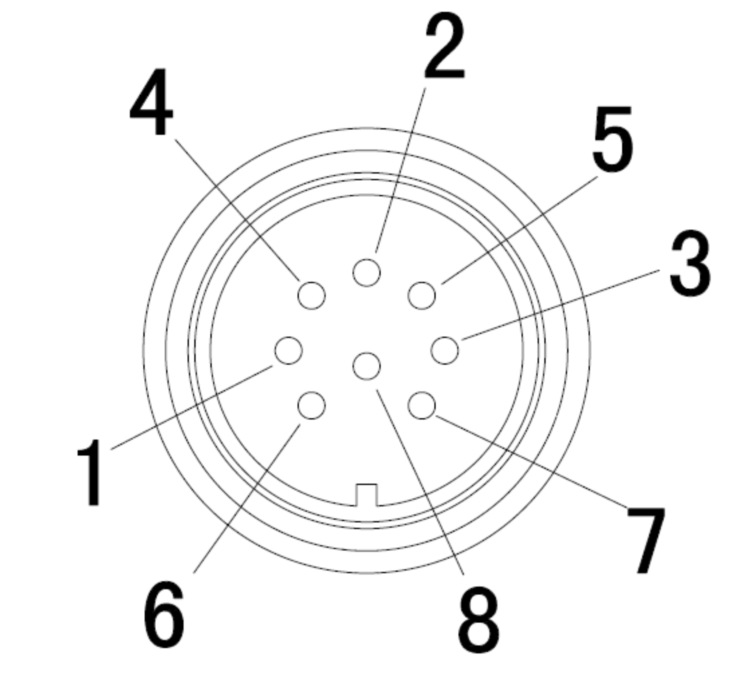 | 1 | Albastru | 24V- | Intrare negativă a sursei de alimentare |
| 2 | Negru | CĂLDURĂ- | Intrare negativă a puterii de încălzire | |
| 3 | Alb | IN2/OUT1 | Intrare I/O / portul de ieșire NPN 1 (la fel cu OUT1) | |
| 4 | Maro | 24V+ | Intrare pozitivă a sursei de alimentare | |
| 5 | Roşu | HEAT+ | Intrare pozitivă a puterii de încălzire | |
| 6 | Verde | NC/OUT3 | Intrare I/O / portul de ieșire NPN 3 (la fel cu OUT1) | |
| 7 | Galben | INI/OUT2 | Intrare I/O / portul de ieșire NPN 2 (la fel cu OUT1) | |
| 8 | NC | NC | - |
Notă: Pentru LSD101A, LSD131A, LSD151A, acest port este un port de ieșire NPN (colector deschis), va exista o ieșire scăzută a pârghiei atunci când un obiect este detectat în zona de detectare.
Pentru LSD121A, LSD151A, acest port este portul de intrare I/O. Când intrarea este suspendată sau conectată la nivel scăzut, este identificată ca nivel înalt și ieșire ca „0” în protocolul de comunicație.
Cablu de alimentare cu 4 fire:
| Pin | Terminalul nr | Culoare | definiţie | Funcţie |
| | 1 | Albastru | 24V- | Intrare negativă a sursei de alimentare |
| 2 | Alb | Căldură - | Intrare negativă a puterii de încălzire | |
| 3 | NC | NC | Necompletat | |
| 4 | Maro | 24V+ | Intrare pozitivă a sursei de alimentare | |
| 5 | Galben | HEAT+ | Intrare pozitivă a puterii de încălzire | |
| 6 | NC | NC | Necompletat | |
| 7 | NC | NC | Necompletat | |
| 8 | NC | NC | Necompletat |
Cablu de comunicație
1.3.3.1Cablu de comunicație
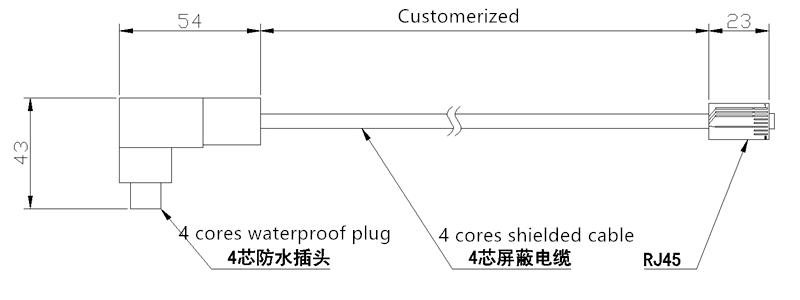
1.3.3.2Definirea cablului
| Pin | No | Culoare | Definiţie | Funcţie | No | RJ45 |
| 1 | Alb portocaliu | TX+E | Senzor de date Ethernetding | 1 | 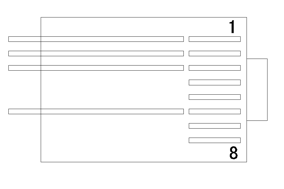 | |
| 2 | Alb verde | RX+E | date Ethernetprimind | 3 | ||
| 3 | Portocale | TX-E | Senzor de date Ethernetding | 2 | ||
| 4 | Verde | RX-E | date Ethernetprimind | 6 |
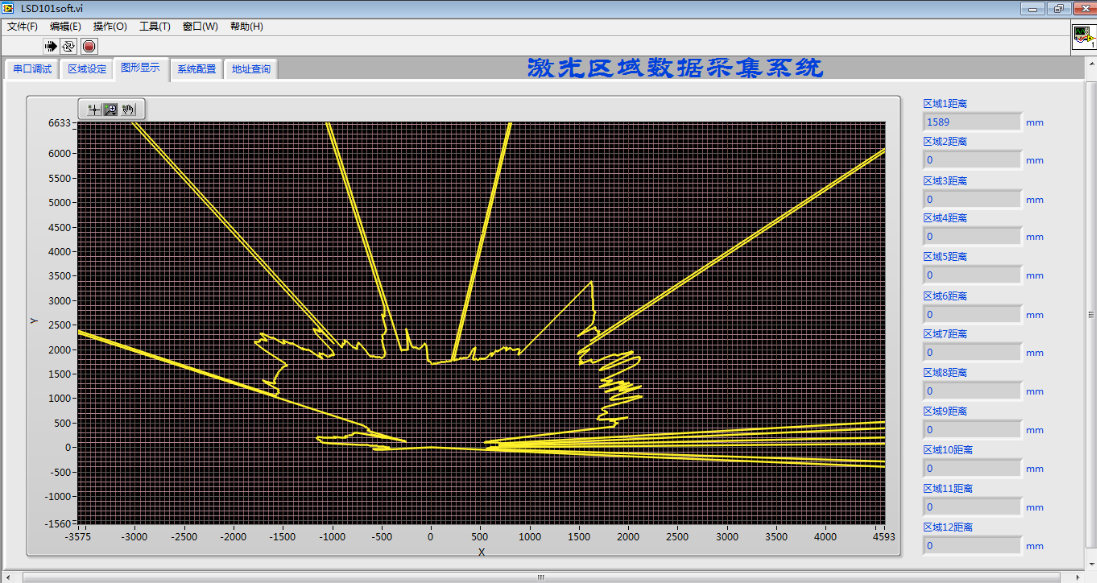
PC
Următoarea figură este un exemplu de testare PC. Pentru operațiunea specifică o vă rugăm să consultați „Instrucțiuni pentru PC LSD1xx”
Parametru tehnic
| Model | LSD101A | LSD121A | LSD131A | LSD105A | LSD151A | |
| Tensiune de alimentare | 24VDC±20% | |||||
| Putere | <60W, curent de lucru normal<1,5A,Încălzire <2,5A | |||||
| Date interfata口 | Ethernet,10/100MBd, TCP/IP | |||||
| Timp de răspuns | 20 ms | |||||
| Unda laser | 905 nm | |||||
| Grad laser | Clasa 1(sigur pentru ochii oamenilor) | |||||
| Interferență anti-lumină | 50000 lux | |||||
| Interval unghiular | -5° ~ 185° | |||||
| Rezoluție unghiulară | 0,36° | |||||
| Distanţă | 0~40m | 0~40m | 0~40m | 0~50m | 0~50m | |
| Rezoluția măsurătorilor | 5 mm | |||||
| Repetabilitate | ±10mm | |||||
| Funcția de intrare | – | I/O 24V | – | – | I/O 24V | |
| Funcția de ieșire | NPN 24V | – | NPN 24V | NPN 24V | – | |
| Funcția de împărțire a zonei | ● | – | – | ● | – | |
| Width&înălţime măsurare | Viteza de detectare a vehiculului | – | – | ≤20 km/h |
| – |
| Interval de detectare a lățimii vehiculului | – | – | 1~4m |
| – | |
| Eroare de detectare a lățimii vehiculului | – | – | ±0,8%/±20 mm |
| – | |
| Interval de detectare a înălțimii vehiculului | – | – | 1~6m |
| – | |
| Eroare de detectare a înălțimii vehiculului | – | – | ±0,8%/±20 mm |
| – | |
| Dimensiune |
| 131mm × 144 mm × 187mm | ||||
| Gradul de protecție |
| IP68 | ||||
| Lucru/depozitaretemperatură |
| -30℃~ +60℃ /-40℃ ~ +85℃ | ||||
Curba caracteristica
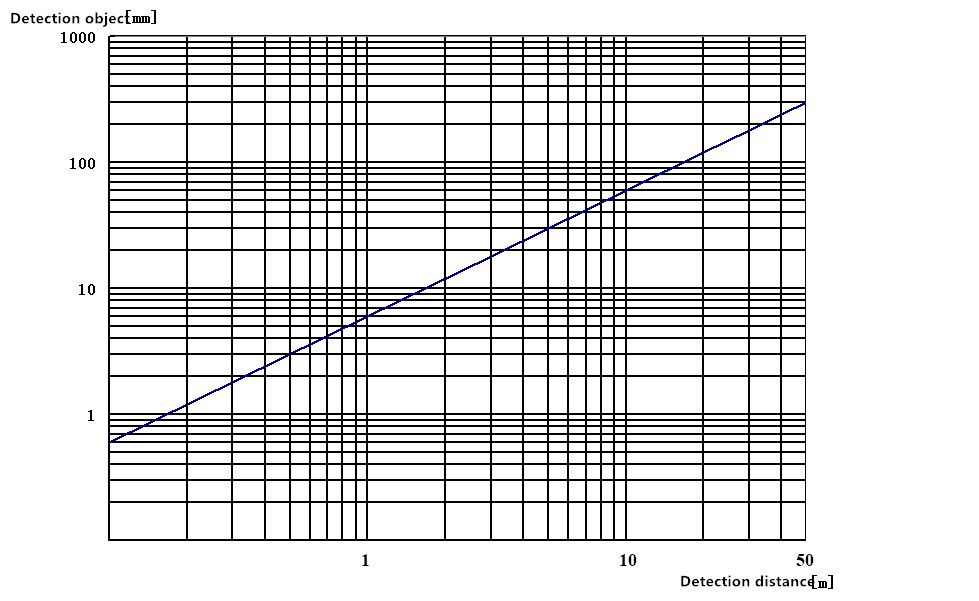
Curba relației dintre obiectul de detectare și distanță
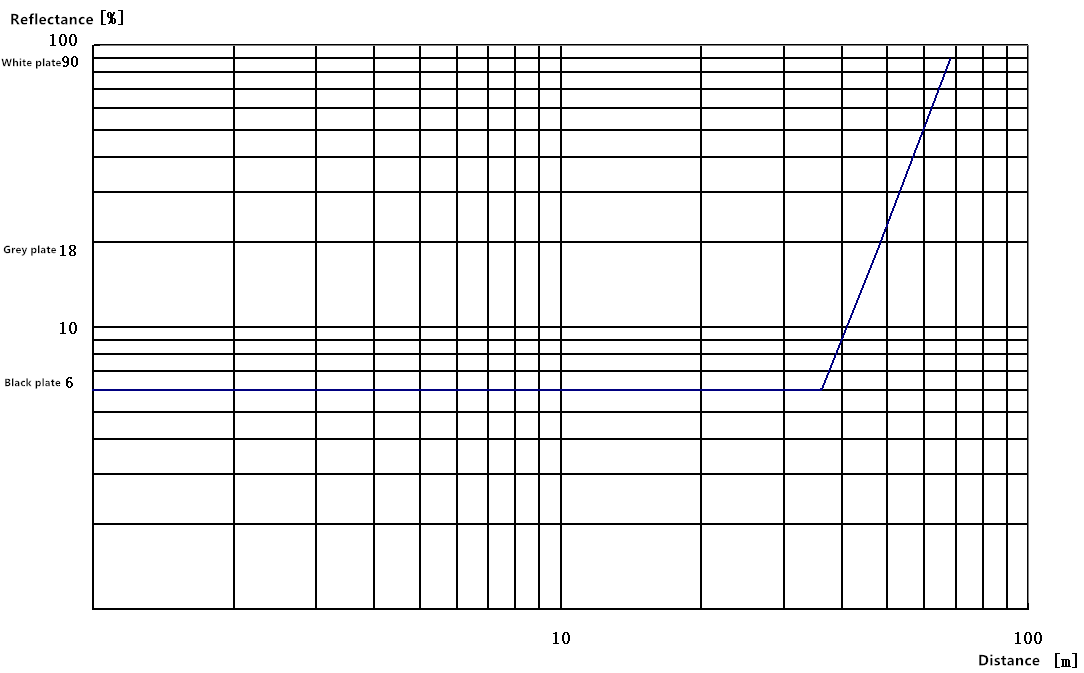
Curba relației dintre reflectanța obiectului detectat și distanță
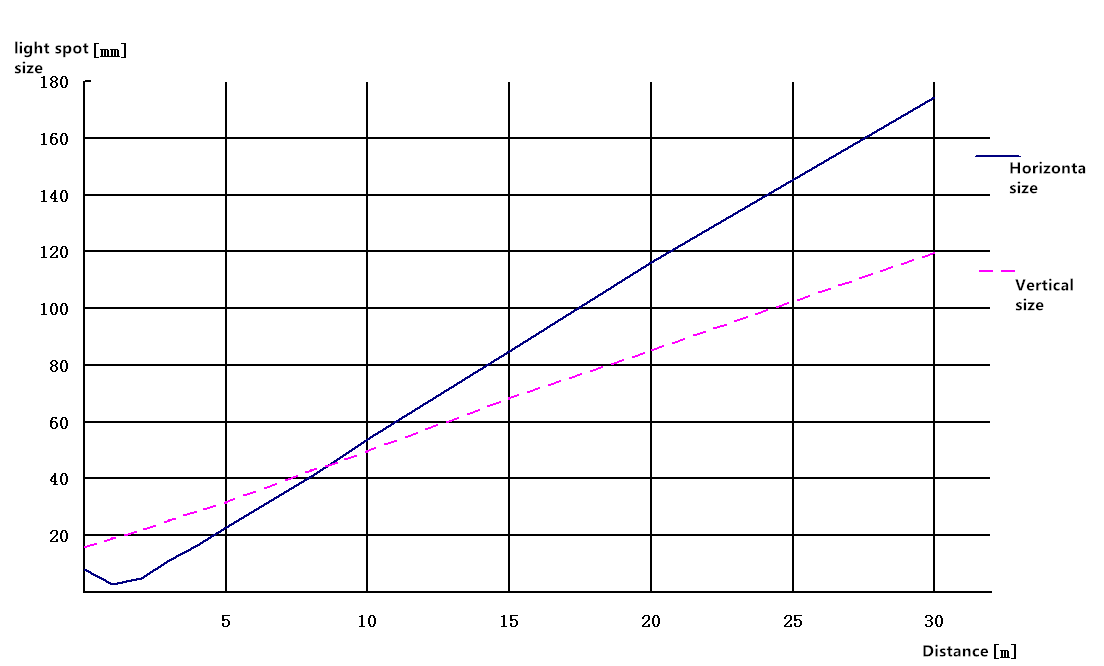
Curba relației dintre dimensiunea spotului luminos și distanță
Conexiune electrică
3.1Definirea interfeței de ieșire
3.1.1Descrierea funcției
| No | Interfață | tip | Funcţie |
| 1 | Y1 | prize cu 8 pini | Interfață logică:1. Alimentare2. Intrare I/O(aplicatoLSD121A)3. Putere de încălzire |
| 2 | Y3 | prize cu 4 pini | Interfață Ethernet:1.Transmiterea datelor de măsurare2. Citirea setării portului senzorului, setarea zonei și. informatii despre eroare |
3.1.2 Interfațădefiniţie
3.1.2.1 Y1 interfata
Cablu de interfață cu 7 fire:
| Pin | No | Culoare | Definirea semnalului | Funcţie |
| | 1 | Albastru | 24V- | Intrare negativă a sursei de alimentare |
| 2 | Negru | CĂLDURĂ- | Intrare negativă aîncălzire power | |
| 3 | Alb | IN2/OUT1 | I/O intrare / NPNportul de ieșire1(aceleaşito OUT1) | |
| 4 | Maro | 24V+ | Intrare pozitivă a sursei de alimentare | |
| 5 | Roşu | HEAT+ | Intrare pozitivă a puterii de încălzire | |
| 6 | Verde | NC/OUT3 | Intrare I/O / NPN ieșireport3(la fel cu OUT1) | |
| 7 | Galben | INI/OUT2 | Intrare I/O / NPN portul de ieșire 2(la fel cu OUT1) | |
| 8 | NC | NC | - |
Nota:Pentru LSD101A、LSD131A、LSD105A, acest port esteNPN portul de ieșire(colector deschis),va fi scăzutieșire prin pârghie atunci când obiectul este detectat în zona de detectare.
PentruLSD121A, LSD151A , acest port esteI/Oportul de intrare, când intrarea este suspendată sau conectată la nivel scăzut, este identificată ca nivel înalt și ieșire ca „1” în protocolul de comunicație; Când intrarea este conectată la 24V +, este identificată ca nivel scăzut și ieșirile ca „0” în protocolul de comunicare.
Cablu de interfață cu 4 fire:
| Pin | No | Culoare | Definirea semnalului | Funcţie |
| | 1 | Albastru | 24V- | Intrare negativă a sursei de alimentare |
| 2 | Alb | Căldură - | Intrare negativă aîncălzire power | |
| 3 | NC | NC | Necompletat | |
| 4 | Maro | 24V+ | Intrare pozitivă a sursei de alimentare | |
| 5 | Galben | HEAT+ | Intrare pozitivă a puterii de încălzire | |
| 6 | NC | NC | Necompletat | |
| 7 | NC | NC | Necompletat | |
| 8 | NC | NC | Necompletat |
3.1.2.2 Y3definirea interfeței
| Pin | No | Culoare | Definirea semnalului | Funcţie |
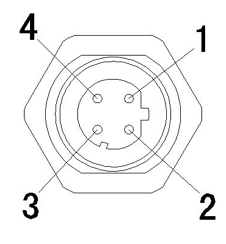 | 1 | Ogamăalb | TX+E | Senzor de date Ethernetding |
| 2 | Alb verde | RX+E | date Ethernetprimind | |
| 3 | Portocale | TX-E | Senzor de date Ethernetding | |
| 4 | Verde | RX-E | date Ethernetprimind |
3.2Wirind
3.2.1 LSD101A、LSD131A、LSD105A Ieșire de comutare cablare(Cablu de alimentare cu 7 fire)
Nota:
●Când linia de ieșire a comutatorului nu este utilizată, aceasta trebuie să fie suspendată sau împământătă și nu va fi scurtcircuitată direct cu sursa de alimentare.;
●V + nu este mai mare de 24VDC și trebuie împământat împreună cu 24VDC.
3.2.2 LSD121A,LSD151AIeșire de comutare cablare(Cablu de alimentare cu 7 fire)
3.2.3LSD121A、LSD151A Schema de cablare electronică externă(Cablu de alimentare cu 7 fire)
Cablul de intrare lidar ar trebui să fie conectat cu un cablu Vout extern, între timp conectați unul 5Krezistenţăla 24+
Funcție și aplicare
4.1Functiune
Principalele funcții ale produselor din seria LSD1XX A sunt măsurarea distanței, setarea de intrare și evaluarea cuprinzătoare a procesului de intrare și ieșire a vehiculului și separarea dinamică a vehiculelor prin măsurarea informațiilor despre lățimea și înălțimea vehiculului. LSD1XX Un radar de serie este conectat la computerul superior prin cablu Ethernet, iar graficele de date și datele de măsurare pot fi afișate prin software-ul computerului superior.
4.2 Măsurare
4.2.1 Măsurarea distanței(Aplica laLSD101A、LSD121A、LSD105A、LSD151A)
După ce radarul este pornit și trece autotestul sistemului, începe să măsoare valoarea distanței fiecărui punct în intervalul - 5 ° ~ 185 ° și să transmită aceste valori prin interfața Ethernet. Datele de măsurare implicite sunt 0-528 de grupuri, corespunzătoare valorii distanței în intervalul - 5 ° ~ 185 °, care este în format hexazecimal, iar unitatea este mm. De exemplu:
Raport de eroare
Primește cadrul de date:02 05 00 FE 00 FE 19 FE DB FE 01 02 F9 02 DE 02 E5 02 DE 02 E5 02 E5 02 E5 02 EC 02 EC 02 F3……..
Valoarea distanței corespunzătoare:
Data:02 F9 02 DE 02 E5 02 DE 02 E5 02 E5 02 E5 02 EC 02 EC 02 F3。。。
Informații despre unghi și distanță corespunzătoare datelor:-5° 761mm,-4,64° 734mm,-4,28° 741mm,-3,92°734mm, -3,56°741,-3,20° 741mm,-2,84° 741mm,-2,48° 748mm,-2,12° 748mm,1,76° 755 mm。。。
4.2.2Măsurarea lățimii și înălțimii(Aplicați la LSD131A)
4.2.2.1Protocol de comunicare de măsurare
| Descriere | Codul funcției | Rezultat latime | Rezultat înălțime | Bit de paritate |
| octeți | 2 | 2 | 2 | 1 |
| Trimitere radar(hexazecimal)
| 25、2A | WH、WL | HH、HL | CC |
Ilustrare:
Width rezultat:WH( ridicat8biți)、WL( scăzut8biți)
Hoptrezultat:HH(ridicat8biți)、HL(scăzut8biți)
Bit de paritate:CC(Verificare XORde la al doilea octet la ultimul octet de secundă)
Exemplu:
Lăţime2000Înălţime1500:25 2A 07 D0 05 DC 24
4.2.2.2Protocol de setare a parametrilor
Setările implicite din fabrică ale produsului sunt: lățimea benzii 3500 mm, lățimea minimă a obiectului de detectare 300 mm și înălțimea minimă a obiectului de detectare 300 mm. Utilizatorul poate modifica parametrii senzorului în funcție de situația actuală. Dacă senzorul este setat cu succes, va fi returnat un grup de date de stare cu același format. Formatul specific al instrucțiunii este următorul
| Descriere | Codul funcției | Codul funcției auxiliare | Parametru | Bit de paritate |
| Bytes | 2 | 1 | 6/ 0 | 1 |
| Radarprimind(hexazecimal) | 45、4A | A1(setting) | DH、DL、KH、KL、GH、GL | CC |
| Radarprimind(hexazecimal) | 45、4A | AA(interogare) | —— | CC |
| Trimitere radar(hexazecimal) | 45、4A | A1 / A0 | DH、DL、KH、KL、GH、GL | CC |
Ilustrare:
Lățimea benzii:DH(ridicat8 biți)、DL( scăzut8biți)
Lățimea minimă a obiectului de detectare:KH(ridicat8 biți)、KL(scăzut8biți)
Obiect de detectare minimînălţime:GH(ridicat8 biți)、GL(scăzut8biți)
Bit de paritate:CC(Verificare XORde la al doilea octet la ultimul octet de secundă)
Exemplu:
Setare:45 4A A1 13 88 00 C8 00 C8 70(5000 mm,200 mm,200 mm)
Interogare:45 4A AA E0
Răspuns1:45 4AA113 88 00 C8 00 C8 70(A1:Când parametrul este modificat)
Răspuns2:45 4AA013 88 00 C8 00 C8 71(A0:Când parametrul nu este modificat)
Instalare
8.1 Precauții de instalare
● În mediul de lucru în aer liber, lnd1xx trebuie instalat cu un capac de protecție pentru a evita creșterea rapidă a temperaturii interne a senzorului din cauza luminii directe a soarelui。
● Nu instalați senzorul cu obiecte care vibrează sau se balansează prea mult。
● Lnd1xx va fi instalat departe de mediu cu umiditate, murdărie și pericol de deteriorare a senzorului。
● Pentru a evita sursele de lumină externă, cum ar fi lumina soarelui, lampa incandescentă, lampa fluorescentă, lampa stroboscopică sau altă sursă de lumină în infraroșu, o astfel de sursă de lumină externă nu trebuie să se afle în ± 5 ° față de planul de detectare。
● Când instalați capacul de protecție, reglați direcția capacului de protecție și asigurați-vă că este în fața benzii, altfel va afecta precizia măsurării
● Curentul nominal al sursei de alimentare cu un singur radar va fi ≥ 3A (24VDC)。
● Același tip de interferență cu sursa de lumină trebuie evitată. Când sunt instalați mai mulți senzori în același timp, se vor urma următoarele metode de instalare
o. Instalați placa de izolare între senzorii adiacenți.
b. Reglați înălțimea de instalare a fiecărui senzor, astfel încât planul de detectare al fiecărui senzor să nu fie în ± 5 grade unul față de planul de detectare al celuilalt.
c. Reglați unghiul de instalare al fiecărui senzor, astfel încât planul de detectare al fiecărui senzor să nu fie în ± 5 grade unul față de planul de detectare al celuilalt.
Coduri de eroare și depanare
Coduri de eroare
| No | Probleme | Descriere |
| 001 | Eroare de configurare a parametrilor | Configurarea parametrilor de lucru al mașinii prin computerul superior este incorectă |
| 002 | Defect capacul lentilei frontale | Capacul este poluat sau deteriorat |
| 003 | Eroare de referință de măsurare | Datele de măsurare ale reflectoarelor luminoase și întunecate din interiorul mașinii sunt incorecte |
| 004 | Defecțiune motor | Motorul nu atinge viteza setată sau viteza este instabilă |
| 005 | Eroare de comunicare | Comunicarea Ethernet, transmisia datelor de măsurare blocată sau deconectată |
| 006 | Defecțiune la ieșire | Ieșire scurtcircuit sau oprit |
9.2 Depanare
9.2.1Eroare de configurare a parametrilor
Reconfigurați parametrii de lucru ai radarului prin computerul superior și transmiteți-i mașinii。
9.2.2Defect capacul lentilei frontale
Capacul oglinzii frontale este o parte importantă a LSD1xxA. Dacă capacul oglinzii frontale este poluat, lumina de măsurare va fi afectată, iar eroarea de măsurare va fi mare dacă este gravă. Prin urmare, capacul oglinzii frontale trebuie păstrat curat. Când capacul oglinzii frontale este găsit murdar, vă rugăm să folosiți o cârpă moale înmuiată cu detergent neutru pentru a șterge în aceeași direcție. Când există particule pe capacul oglinzii frontale, suflați-le mai întâi cu gaz și apoi ștergeți-le pentru a evita zgârierea capacului oglinzii.
9.2.3Eroare de referință de măsurare
Referința de măsurare este pentru a verifica dacă datele de măsurare sunt valide. Dacă există o defecțiune, înseamnă că datele de măsurare ale mașinii nu sunt exacte și nu mai pot fi utilizate. Trebuie returnat la fabrică pentru întreținere.
9.2.4Defecțiune motor
Defecțiunea motorului va face ca mașina să nu scaneze pentru măsurare sau va duce la un timp de răspuns inexact. Trebuie să reveniți la fabrică pentru întreținere。
9.2.5 Eroare de comunicare
Verificați cablul de comunicație sau defecțiunea mașinii
9.2.6 Defecțiune la ieșire
Verificați cablarea sau defecțiunea mașinii
Anexa II informații despre comandă
| No | Nume | Model | Nota | Greutate(kg) |
| 1 | RadarSenzor | LSD101A | Tip comun | 2.5 |
| 2 |
| LSD121A | Tip de intrare | 2.5 |
| 3 |
| LSD131A | Tip de măsurare a lățimii și înălțimii | 2.5 |
| 4 |
| LSD105A | Tip distanță lungă | 2.5 |
| 5 |
| LSD151A | Tip de intrareTip distanță lungă | 2.5 |
| 6 | Cablu de alimentare | KSP01/02-02 | 2m | 0,2 |
| 7 |
| KSP01/02-05 | 5m | 0,5 |
| 8 |
| KSP01/02-10 | 10m | 1.0 |
| 9 |
| KSP01/02-15 | 15m | 1.5 |
| 10 |
| KSP01/02-20 | 20m | 2.0 |
| 11 |
| KSP01/02-30 | 30m | 3.0 |
| 12 |
| KSP01/02-40 | 40m | 4.0 |
| 13 | Cablu de comunicație | KSI01-02 | 2m | 0,2 |
| 14 |
| KSI01-05 | 5m | 0,3 |
| 15 |
| KSI01-10 | 10m | 0,5 |
| 16 |
| KSI01-15 | 15m | 0,7 |
| 17 |
| KSI01-20 | 20m | 0,9 |
| 18 |
| KSI01-30 | 30m | 1.1 |
| 19 |
| KSI01-40 | 40m | 1.3 |
| 20 | Prcapac optic | HLS01 |
| 6.0 |
Enviko este specializată în sisteme de cântărire în mișcare de peste 10 ani. Senzorii noștri WIM și alte produse sunt recunoscute pe scară largă în industria ITS.